
61 % der Kollisionsaufgaben automatisch weitergeleitet – beim komplexesten Krankenhausbau San Franciscos
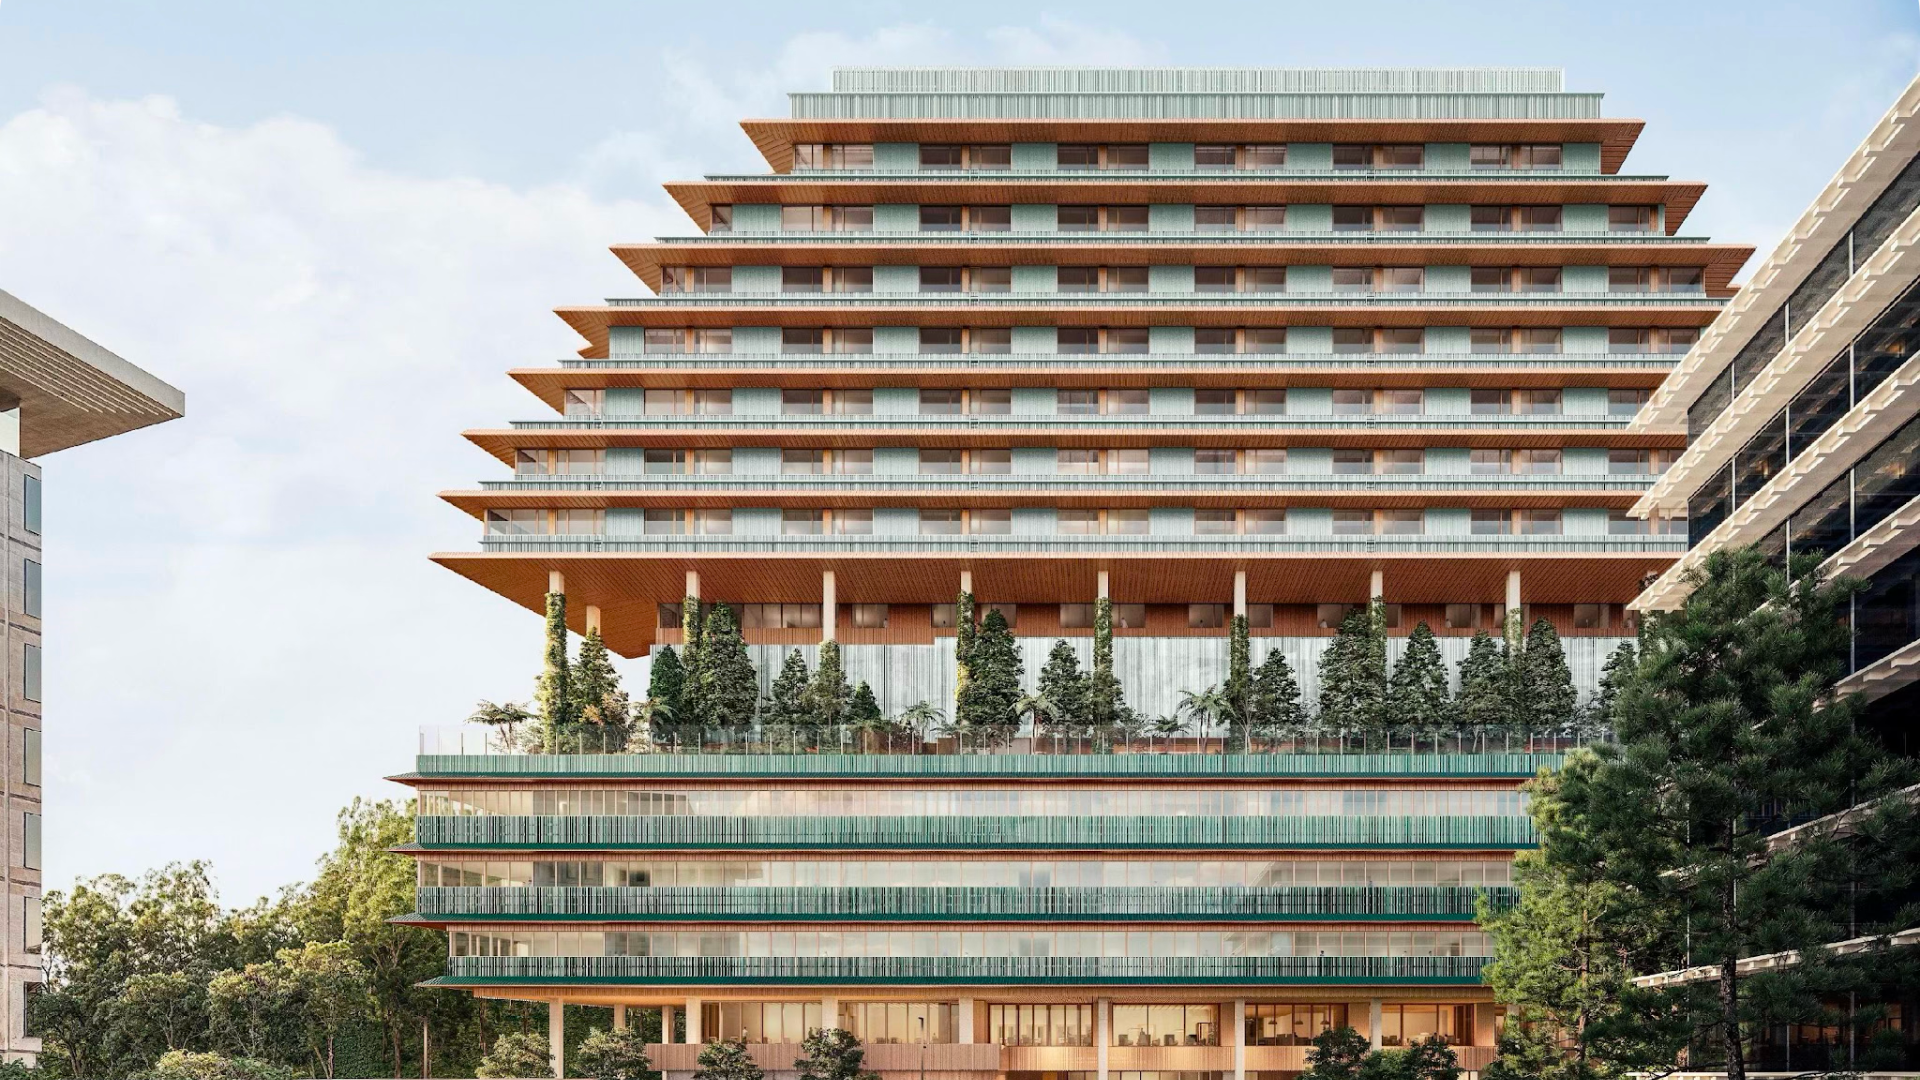
Projektübersicht
Herrero Boldt Webcor ist ein Joint Venture dreier etablierter US-amerikanischer Bauunternehmen, das den UCSF Helen Diller Hospital Tower im Rahmen eines Integrated-Project-Delivery-Vertrags (IPD) realisiert. Die Partner Herrero Builders, Boldt und Webcor bringen gemeinsam Erfahrung im Bau komplexer Gesundheits-, Gewerbe- und öffentlicher Bauten in den gesamten USA mit.
Größe und Komplexität eines Krankenhauses für 2 Mrd. $ in San Francisco
Der UCSF Helen Diller Hospital Tower ist ein Gesundheitsbau mit einem Volumen von 2 Mrd. $ und 83.600 m² (900.000 sq ft) im Herzen von San Francisco, errichtet nach dem kalifornischen HCAI-Code, einer der strengsten Bauvorschriften für Gesundheitseinrichtungen in den USA. Für jedes Element sind ein dokumentierter Zustand und die Freigabe durch einen Prüfer erforderlich, bevor weitergebaut werden darf. Die Qualität der Koordination ist nicht optional, sondern eine Genehmigungsvoraussetzung.
Das Projekt ist als Integrated-Project-Delivery-Vertrag mit 12 Parteien mit gemeinsamer Risiko- und Gewinnbeteiligung aufgebaut. Keine einzelne Partei bestimmt die Agenda. Jede Entscheidung erfordert einen Konsens. Der Tower gehört zu einem Portfolio von 34 Projekten, bestehend aus einem Hauptgebäude und 33 parallel laufenden Make-ready-Paketen. Die Geschossgrundrisse verändern sich auf jeder Ebene, von einer fast dreieckigen Form in den unteren Geschossen zu einem sich verjüngenden Profil darüber. Deshalb gleicht keine Koordinationszone geometrisch einer anderen.
Im Zentrum dieser Komplexität stand eine Modellumgebung mit 249 Dateien, 1,6 Terabyte an Daten, 130 aktiven Modellierenden und Detailplanenden in den Koordinationsbesprechungen und einem Team, das an jedem Tag mehr als 9.000 mögliche Kommunikationswege erzeugte. Noch bevor ein Koordinationstool ausgewählt war, stand fest, dass ein Standardansatz nicht ausreichen würde.
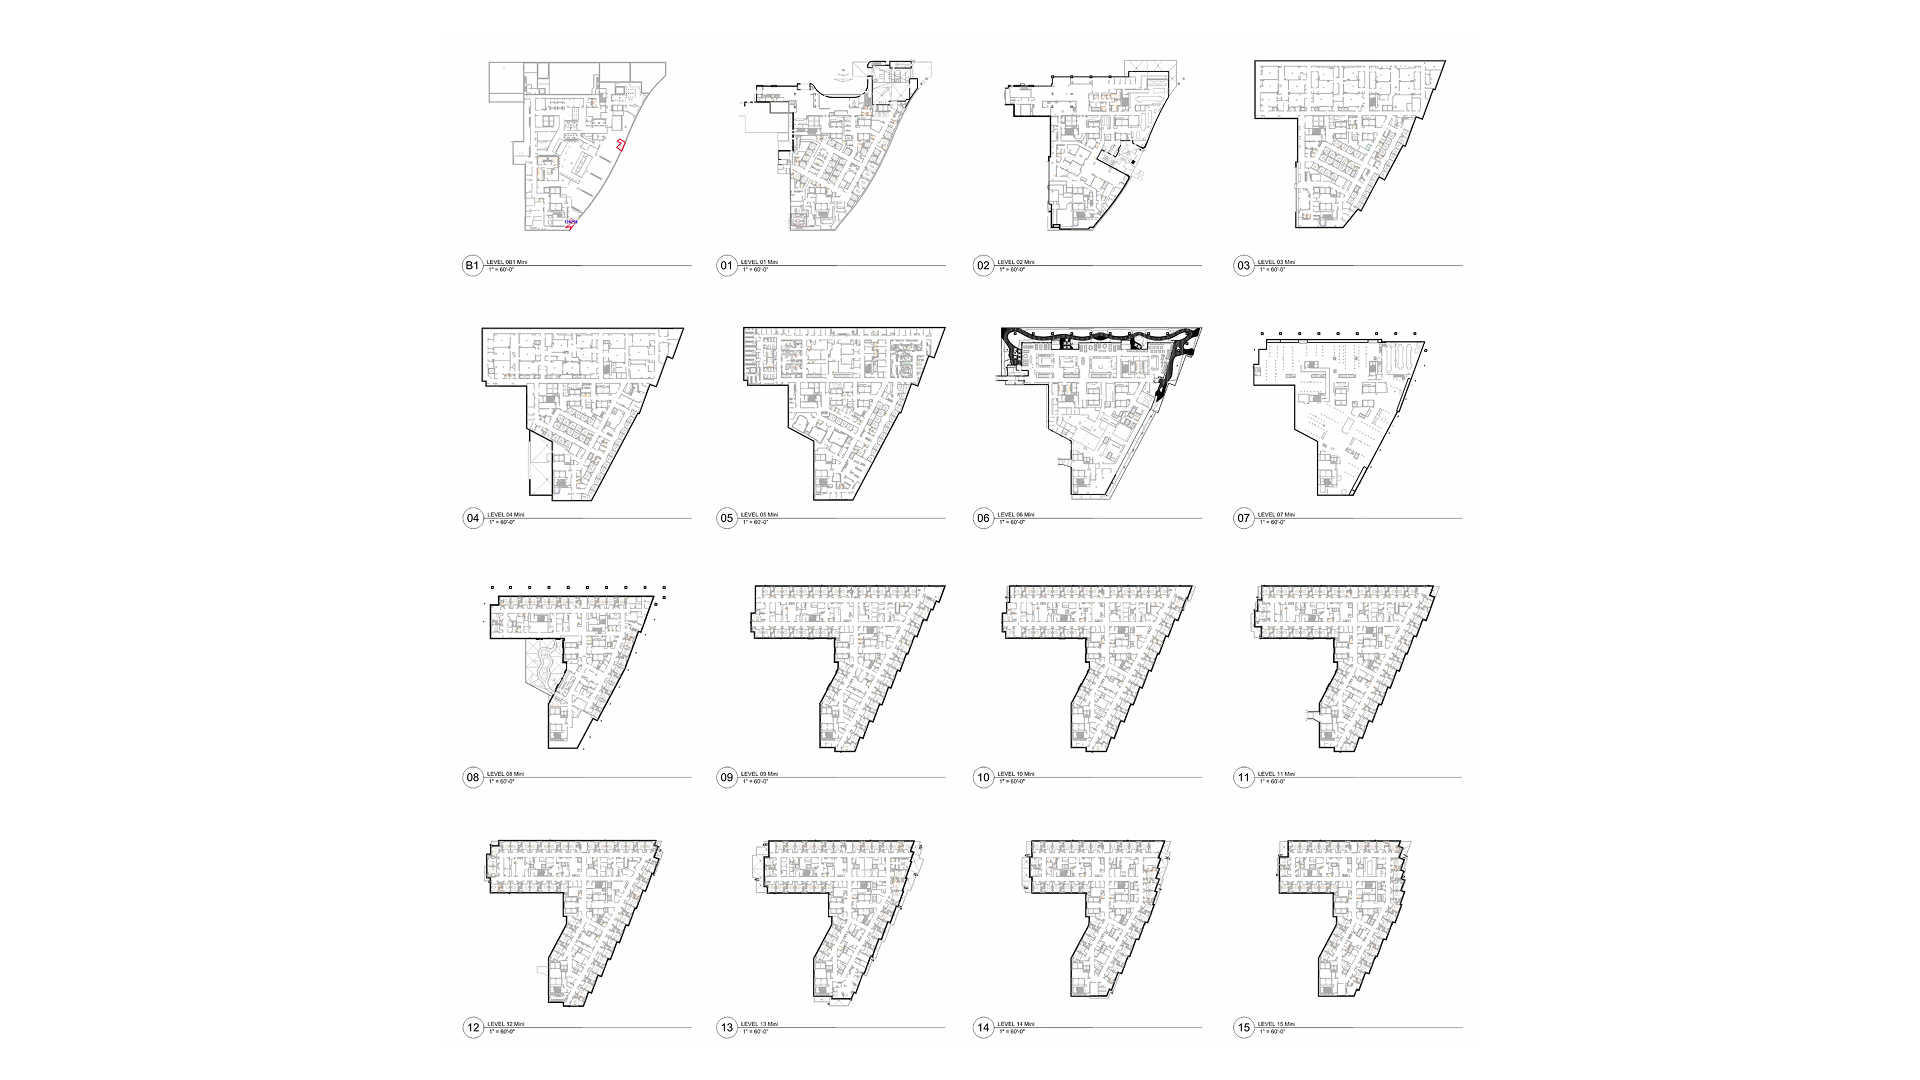
Wie Revizto eine Modellumgebung mit 1,6 TB in eine Koordinationsmaschine verwandelte
Als das Team 2023 Koordinationsplattformen evaluierte, konnte das erste getestete Tool weder mit der Geometrie noch mit dem Modellvolumen des Projekts Schritt halten. Die Kollisionsprüfung lief zu langsam. Die Grafik versagte. Das Team brauchte eine Lösung, die 249 Modelle in den Formaten Revit, Tekla, Inventor und AutoSpring verarbeiten konnte, ohne in die Knie zu gehen.
Nach einem Monat gezielter Belastungstests entschied sich das Team für Revizto und baute ein Koordinationssystem auf, das 12 Monate lang zuverlässig laufen sollte, ohne neu aufgesetzt werden zu müssen. Zu Beginn standen 150 Kollisionstests, die auf 108 reduziert wurden und sich schließlich bei 96 Tests pro Team einpendelten, die jeden Dienstag- und Donnerstagabend liefen. Die Tests wurden auf drei unabhängige Team-Sets verteilt, um Single Points of Failure zu vermeiden: Fiel ein Set aus, lief die Koordination auf den anderen Geschossen ungestört weiter.
Das Ergebnis: 289 Kollisionstests, die zweimal pro Woche liefen, gestützt auf 1.422 bedingte Regeln. 61 % der Stempel gingen direkt an die Gewerke, ohne Prüfung durch Koordinatoren. Als das Projekt die letzten Koordinationsebenen erreichte, waren 120.000 Aufgaben erfasst, 107.000 gelöst und 93.000 vollständig über automatisierte Workflows entstanden. Das Team schloss mehr als 500 Stempel pro Tag. Gesamteinsparung bei den Koordinationskosten gegenüber einem manuellen Prozess: 500.000 $.
„Automatisieren Sie die Entscheidungen, die kein menschliches Urteil erfordern, damit sich die Menschen im Projekt auf die konzentrieren können, die es erfordern. Dieses Prinzip skaliert. Es funktioniert bei einem Krankenhaus für 2 Mrd. $."
Laura Medina Rodriguez, VDC Project Engineer, Herrero Boldt Webcor
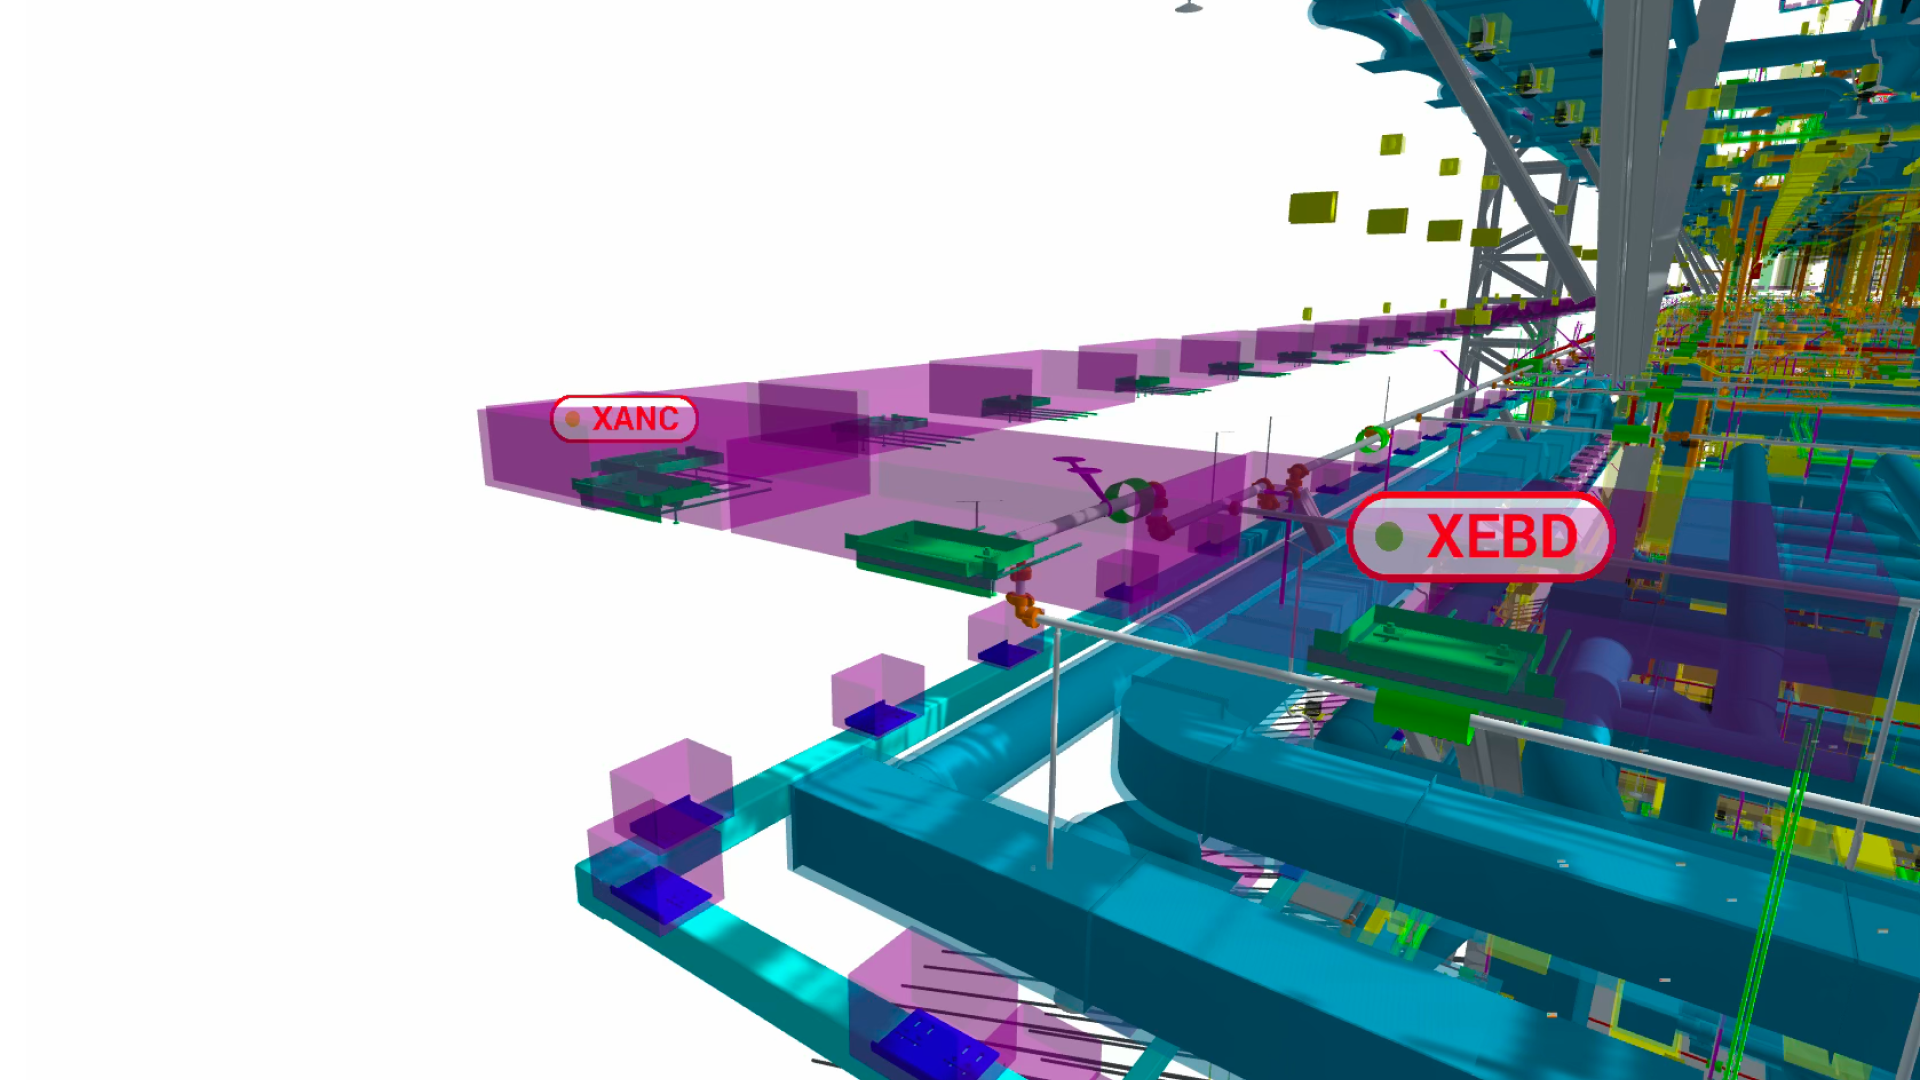
Falsch positive Ergebnisse ausschließen, bevor der erste Kollisionstest lief
Vier Monate vor Beginn der Live-Koordination setzte sich Rodriguez mit jedem Gewerk zusammen, um zu verstehen, wie tatsächlich gebaut werden würde. Ein Gespräch veränderte das gesamte Setup. Das Gewerk Rahmenbau erklärte, dass es keine Bedenken habe, wenn Leerrohre oder Rohre durch den Steg einer Stahlschiene verlaufen, sondern nur beim Flansch. Rodriguez entfernte den Steg aus allen oberen und unteren Schienen im Modell. Ab da war jede an diesen Elementen gemeldete Kollision aussagekräftig. Keine falsch positiven Ergebnisse. Keine Koordinationszeit für die Sichtung von Problemen, die nie die Baustelle erreicht hätten. Weil das Modell an der Baulogik statt an der reinen Geometrie ausgerichtet wurde, war jede Aufgabe, die über die Workflows des Integrierten Aufgabenmanagements von Revizto weitergeleitet wurde, die Aufmerksamkeit von jemandem wert.
„Automatisierung im großen Maßstab hängt nicht nur davon ab, wie schnell das System läuft. Entscheidend ist, was passiert, wenn etwas schiefgeht. Ausfallsicherheit muss von Anfang an eingeplant werden, nicht erst nach dem ersten Ausfall nachgerüstet."
Laura Medina Rodriguez, VDC Project Engineer, Herrero Boldt Webcor
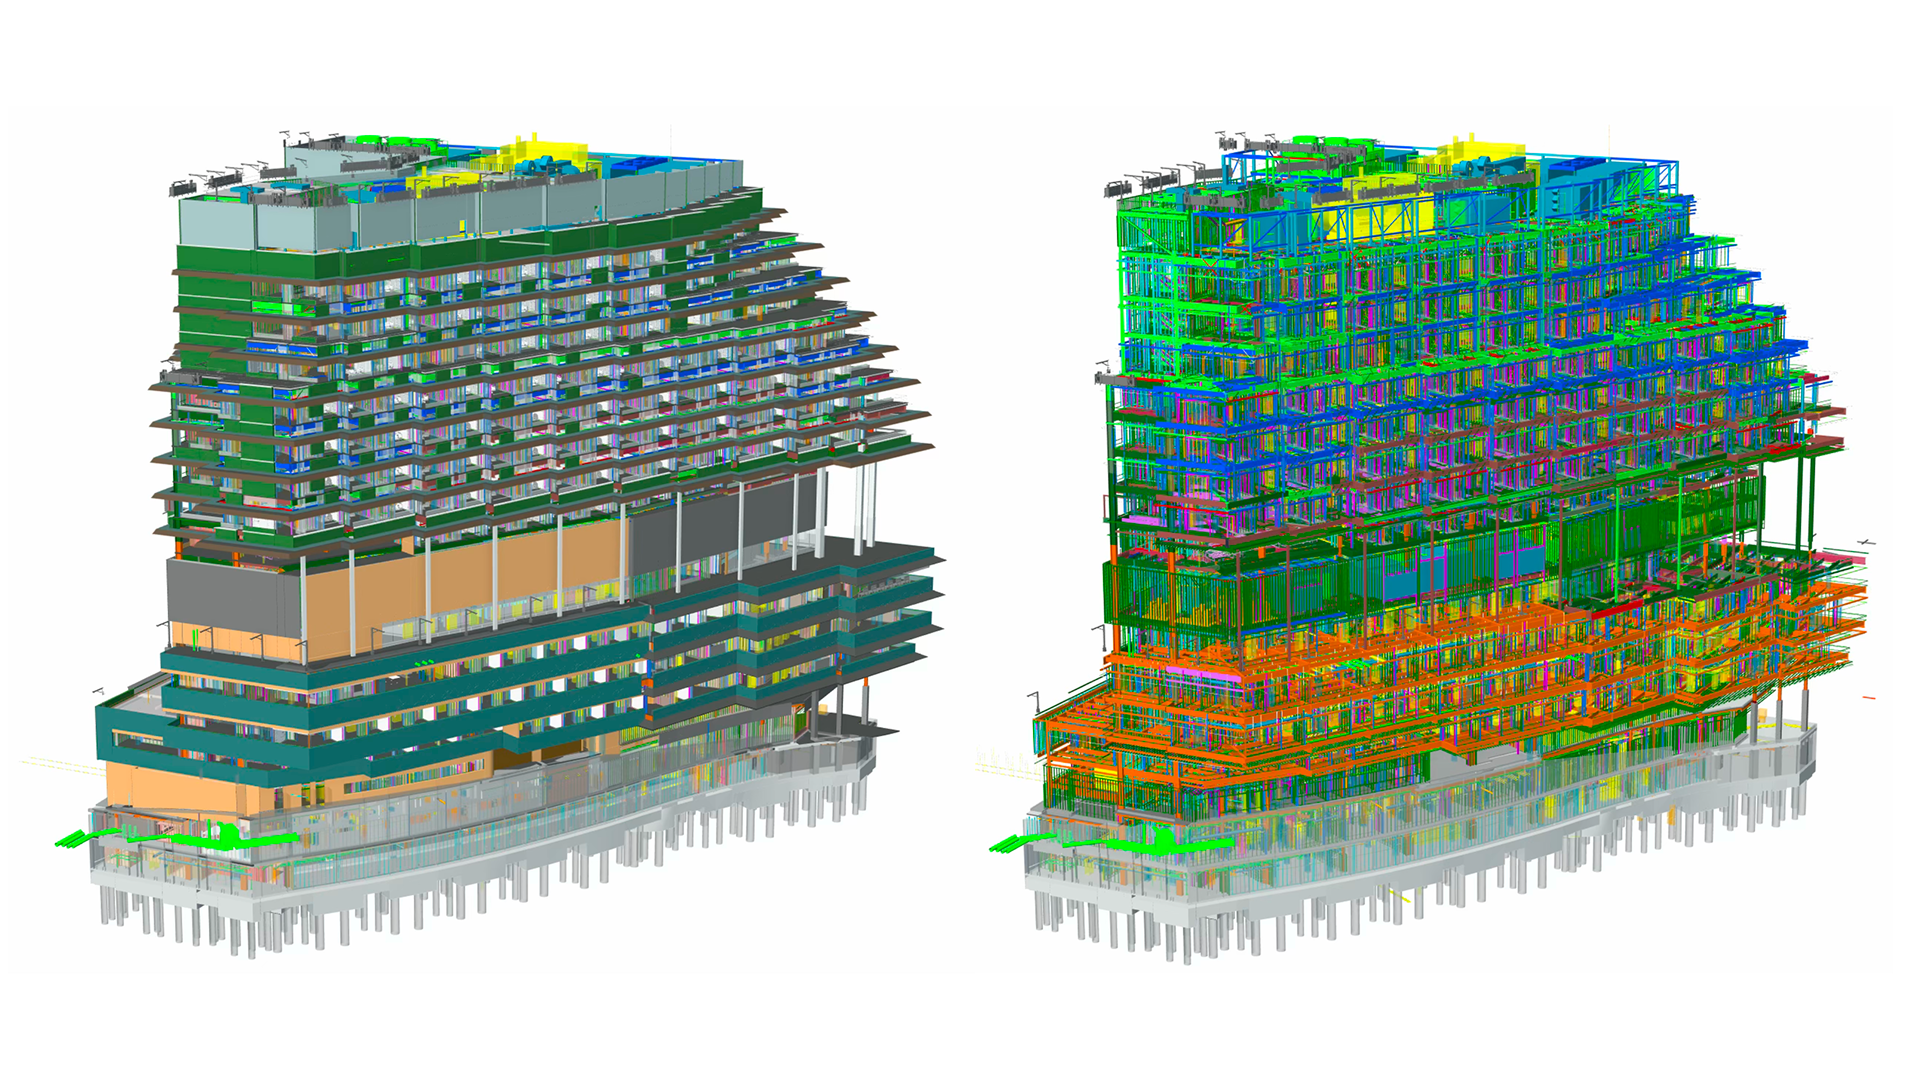
Herausforderungen und Lösungen
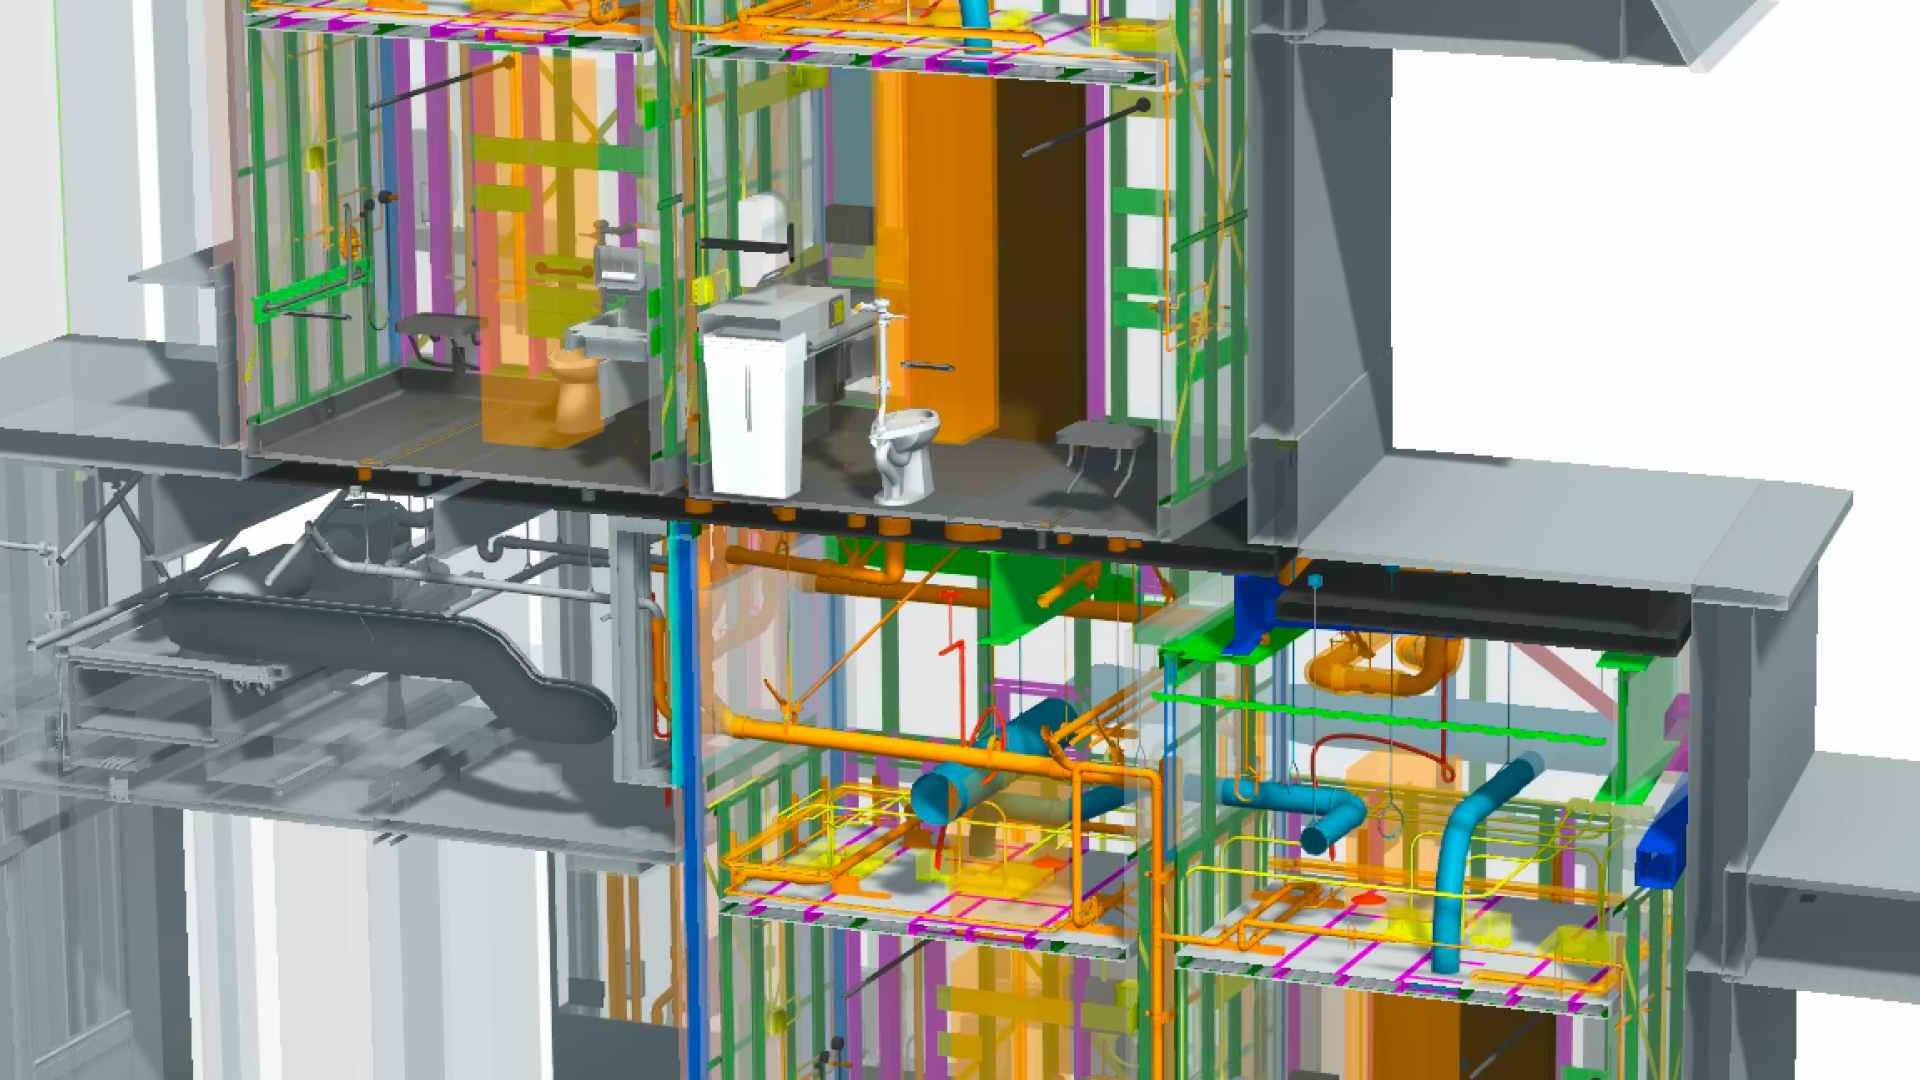
Auf den Ausfall vorbereitet: Warum drei Sets von Kollisionstests besser sind als eines
Beim Entwurf der Kollisionstest-Struktur lautete die Empfehlung, ein einziges einheitliches System aufzubauen. Rodriguez lehnte das ab. Ein einzelnes System ist ein Single Point of Failure: Fällt bei einem Projekt, das drei Geschosse parallel bearbeitet, ein Kollisionstest aus, steht die Koordination überall still. Bei drei unabhängigen Team-Sets ließ der Ausfall eines Sets die beiden anderen weiterlaufen. Das Team staffelte zudem die Freigabe der Systeme innerhalb jeder Ebene: zuerst die Hauptverteilung, mehrere Wochen später die Schwerkraft-Abhänger. Die Aufgabenautomatisierungen in Revizto steuerten das Tempo und stellten sicher, dass die Gewerke stets ein überschaubares, logisches Arbeitsvolumen hatten. Ergebnis: 289 Kollisionstests, die zweimal pro Woche über einen 12-monatigen Koordinationszeitplan liefen, ohne dass die Koordination je vollständig zum Erliegen kam.
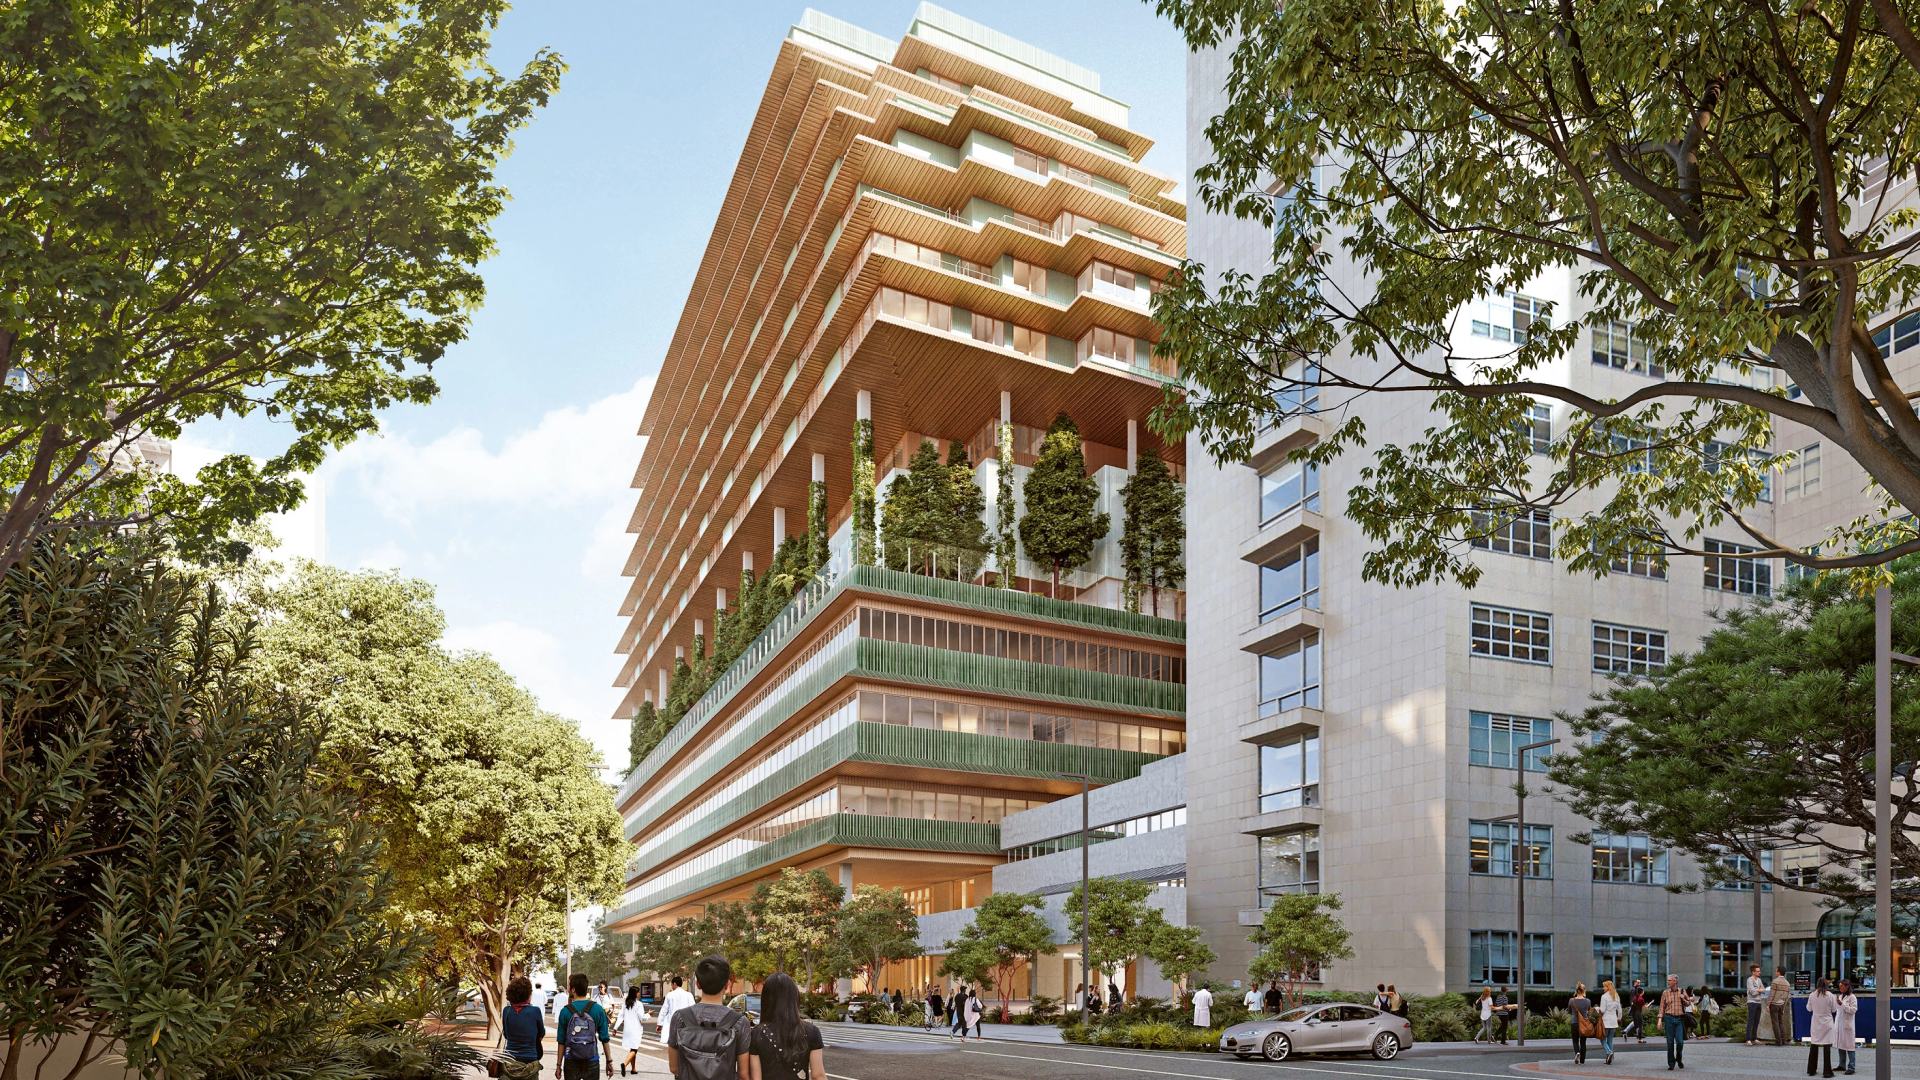
Wie Revizto Collaboration Hub den UCSF Helen Diller Hospital Tower unterstützt hat
Kollaborative Kollisionsautomatisierung: Ermöglichte zweimal wöchentlich 289 Kollisionstests mit 1.422 bedingten Regeln, leitete 61 % der Stempel direkt an die Gewerke weiter und brachte 93.000 Aufgaben über automatisierte Workflows hervor – das spart schätzungsweise 500.000 $ an Koordinationskosten.
Integriertes Aufgabenmanagement: Lieferte die Infrastruktur für Nachverfolgung, Weiterleitung und Abschluss, um 120.000 Stempel bei 130 aktiven Modellierenden zu verwalten, schloss mehr als 500 Aufgaben pro Tag und führte dabei eine lückenlose Nachverfolgung, die an die HCAI-Genehmigungsanforderungen geknüpft ist.
Erweiterte Automatisierungen: Erlaubten dem Team, eigene bedingte Logik aufzubauen – darunter die Priorisierung von Vorfertigungsumfängen, die Zuweisung von Erdbebenaussteifungen und gewerkspezifische Weiterleitungsregeln – und senkten die manuelle Sichtung von 100 % auf 39 % der Kollisionen.
Stempel und Aufgaben-Workflows: Individuelle Statusbezeichnungen – darunter „Design Engineering Constraint" anstelle eines üblichen offenen Status – schufen klare Dringlichkeitssignale für das Planungsteam innerhalb enger sechswöchiger Koordinationsfenster und bewahrten die Datenintegrität über den gesamten Projektlebenszyklus.
Dynamische Gruppierungen: Unterstützten die Koordinationsstruktur mit drei Teams, indem Kollisionstests und Aufgabensets nach Geschoss und Team organisiert wurden, sodass auf anderen Ebenen weitergearbeitet werden konnte, wenn einzelne Tests Aufmerksamkeit erforderten.